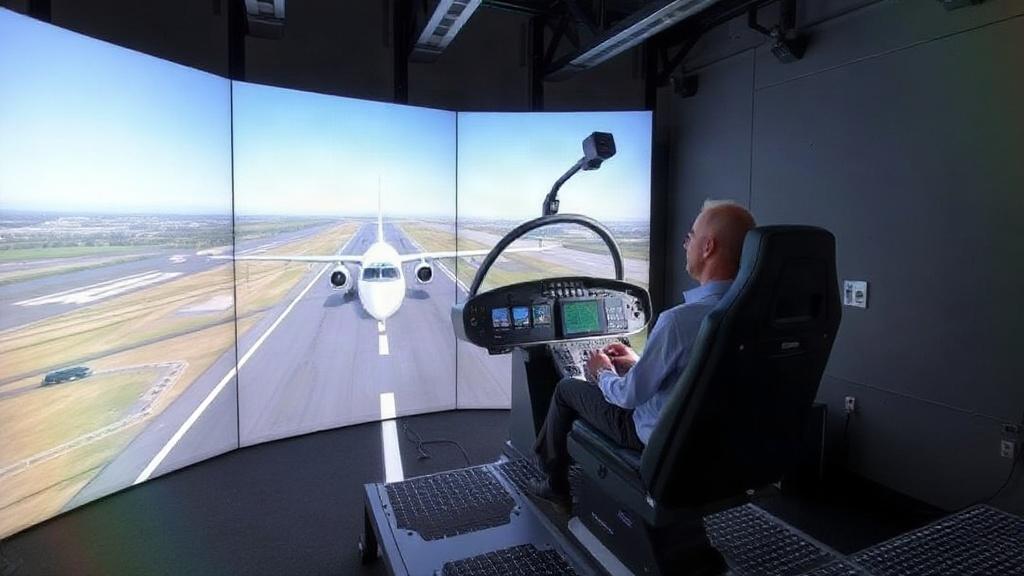
Авиатренажер на подвижной платформе: как он работает, зачем нужен и что важно учесть
Авиатренажер на подвижной платформе притягивает взгляд и вызывает уважение. Он не просто изящный кокпит на ножках, это инструмент, который помогает пилоту почувствовать то самое движение, которое раньше можно было испытать только в реальном полёте. В этой статье расскажу, какие бывают платформы, как они создают иллюзию ускорений и кренов, какие технические решения используют и на что смотреть при выборе или строительстве своего тренажера.
Не буду утомлять теорией, которую вы уже знаете. Лучше подробно объясню практику: как работают разные типы платформ, что нужно учитывать в управлении, где применяются такие системы и сколько это может стоить. Читайте дальше — будет полезно и тем, кто собирается купить готовую систему, и тем, кто планирует собрать прототип своими руками.
Основные принципы: движение, восприятие, алгоритмы
Цель любой подвижной платформы — создать правдоподобные кинестетические сигналы, которые мозг пилота свяжет с манёврами самолёта. Это не просто следование углам и ускорениям. Важная задача — подача сигналов в той форме и с той частотой, которую способен воспринимать человек. Здесь вступают в силу концепции motion cueing и washout-алгоритмов. На сайте dream-aero можно получить больше информации про авиатренажер на подвижной платформе.
Motion cueing преобразует данные о движении виртуального самолёта в команды для приводов платформы. Платформа не может отражать бесконечные длительные ускорения, поэтому используется приём: кратковременные ускорения передаются физически, а постоянные ускорения «сливаются» в наклон кабины — визуально это воспринимается как ускорение. Washout-алгоритм постепенно возвращает платформу в нейтральное положение, чтобы она не вышла из рабочего диапазона.
Ключевые параметры, которые влияют на реализм, — это диапазоны перемещений, скорость реакции, частотная характеристика и задержка. Если задержка велика, ощущения становятся неестественными и может появиться укачивание. Оптимально держать задержку управления ниже 50 миллисекунд, а частотный диапазон — покрывать низкочастотные составляющие продольных и боковых ускорений.
Типы подвижных платформ и их особенности
Платформы различаются по конструкции и числу степеней свободы. Можно встретить компактные решения для домашнего использования и тяжёлые сертифицированные установки для обучения пилотов. Ниже таблица с кратким сравнением.
| Тип платформы | DOF | Преимущества | Недостатки | Примерная стоимость |
|---|---|---|---|---|
| Шестистепенная (Stewart/hexapod) | 6 | Высокая точность, компактность, симметричная кинематика | Сложность механики и управления, ограниченный ход | от $20,000 до $200,000 |
| Платформа с тремя осями (ролл, питч, йо) | 3 | Проще и дешевле, естественный наклон для длительных ускорений | Ограниченные трансляции, меньше кинестетической информации | от $5,000 до $50,000 |
| 2-осевые наклоны (сиденье-качалка) | 2 | Недорогие, компактные, хороши для игр и простых тренажеров | Низкая реалистичность при сложных манёврах | от $500 до $10,000 |
| Линейные платформы/слайдеры | 1–3 | Хороши для имитации продольных ускорений, просты в изготовлении | Требуют пространства, не передают ротативные эффекты | от $2,000 до $100,000 |
| Полноразмерные FFS (Full Flight Simulator) | 6 с большими ходами | Сертифицированы для тренировки, максимально правдоподобные ощущения | Очень дорого, громоздко, требует обслуживания | от $500,000 до нескольких миллионов |
Выбор зависит от задач. Для обучения пилотов требуются системы с высокой точностью и сертификацией. Для развлечений и тренировки навыков хватит и 3-DOF или 2-DOF. Для исследовательских задач иногда строят сочетание линейных приводов и наклонов для лучшей репликации конкретных ускорений.
Компоненты тренажера: что внутри
Типичный авиасим с подвижной платформой состоит из нескольких блоков: механическая платформа с приводами, каркас кокпита, система управления движением, программное обеспечение для интеграции с симулятором, интерфейсы и блоки безопасности. Каждому из этих блоков стоит уделить внимание.
Приводы бывают электрические (серводвигатели, шаговые двигатели), гидравлические и пневматические. Электрические приводы проще в обслуживании и дешевле в большинстве сценариев. Гидравлика даёт больше мощности и плавность при больших нагрузках, но требует насосов, трубопроводов и регулярного обслуживания.
Система управления часто состоит из реального времени контроллера, который получает данные из симулятора в виде телеметрии и пересчитывает команды для приводов. Популярные интерфейсы — UDP, SimConnect, специализированные плагины для X-Plane, Prepar3D и MSFS. Важны корректные драйверы и алгоритмы фильтрации — от этого зависит, как будут выглядеть ощущения во время полёта.
Дополнительные элементы, усиливающие эффект
- Г-си́т (g-seat) — локальные тактильные или давящие элементы в сиденье для имитации ускорений.
- Вибрация педалей и рычагов — создаёт ощущение работы двигателей и соприкосновения с поверхностью при приземлении.
- Система звука в пространстве (латеральный шум), визуальные эффекты и кабина с панелями — всё это повышает реализм.
Практические советы при выборе или проектировании
Если вы собираетесь покупать готовую систему, сначала четко сформулируйте задачи. Нужен домашний симулятор, профессиональная тренировка или шоу-установка? От этого зависят требования к DOF, мощности приводов и сертификации. Отдавайте приоритет задержке и надежности управления: лучше чуть меньше хода, но быстрая и точная реакция.
При самостоятельной сборке продумайте следующее: каркас должен выдерживать динамические нагрузки и иметь низкую собственную частоту, чтобы избежать резонансов. Электроника управления должна поддерживать частоту обновления команд минимум 100 Гц для приводов. Используйте датчики положения с высокой точностью: инкрементальные энкодеры, датчики линейного перемещения, и обязательно мониторьте токи моторов и температуру.
Контроль безопасности
Безопасность — не опция, а требование. Обязательно предусмотреть аварийное отключение питания, механические стопоры, контроль перегрузок и пределы хода. Если платформа предназначена для обучения людей, добавьте блоки аварийного прекращения движения и сертификаты соответствия местным нормам. Не забывайте о защите электрических цепей и экранировании управления от помех.
Стоимость владения и обслуживание
Стоимость начинается с компонентов: приводы, контроллеры, каркас, кокпит, программное обеспечение. Простые установки можно собрать за несколько тысяч долларов, но реалистичные симуляторы с подвижной платформой часто обходятся в десятки и сотни тысяч. Коммерческие и сертифицированные тренажёры стоят значительно дороже из-за требований к надежности и документации.
Обслуживание включает проверку приводов, замену смазки или гидравлической жидкости, калибровку датчиков, обновления ПО и контроль безопасности. В крупных системах нужна штатная служба сервисного обслуживания. Планируйте бюджет на регулярные проверки и запасные части.
Кому это нужно: сферы применения
Подвижные авиатренажеры востребованы в трёх основных областях: подготовка пилотов, научные исследования и развлекательная индустрия. У каждой области свои требования к реалистичности и бюджету.
Академические и исследовательские проекты используют платформы для изучения поведения пилота, интерфейсов и систем управления. В бизнесе и в авиаучилищах используют сертифицированные тренажёры для отработки процедур и повышения безопасности. В развлекательной индустрии платформа служит для аттракционов и домашних симов, где важен эффект «вау» при относительно небольшой стоимости.
Как выбрать платформу под свои задачи
- Определите цель: тренировка навыков, реализм для развлечений или научная точность.
- Выберите минимально необходимое число степеней свободы: чаще всего 3–6 DOF.
- Учтите требования к задержке и частотному диапазону сигналов.
- Оцените пространство и весовую нагрузку — от этого зависит конструкция каркаса и тип приводов.
- Спланируйте бюджет на обслуживание и обновления ПО.
Пример технической спецификации для средней установки
Ниже приведён пример рабочей спецификации для платформы, подходящей для серьёзной симуляции, но не для полноценного FFS. Это ориентир для тех, кто хочет понять реальные числа.
| Параметр | Значение |
|---|---|
| Степени свободы | 6 (ролл, питч, йо, heave, surge, sway) |
| Максимальный вес кокпита | 150–300 кг |
| Максимальный ход по трансляциям | ±150 мм (heave), ±200 мм (surge/sway) |
| Максимальные углы | ±20° (ролл/питч), ±30° (йо) |
| Время отклика | < 50 мс |
| Интерфейс с симом | UDP/TCP, поддержка SimConnect, X-Plane SDK |
| Тип приводов | Серводвигатели с редукторами, реечные или шариковинтовые приводы |
Частые ошибки и как их избежать
Самая распространённая ошибка — сосредоточиться только на мощности приводов и забыть про алгоритмы motion cueing. Без грамотной фильтрации и washout движения будут казаться нелепыми. Ещё одна ошибка — недооценка вибраций и резонансов каркаса. Если собственные частоты совпадут с частотой управляющего сигнала, получите дребезжание и неприятные ощущения.
Не экономьте на датчиках положения и на безопасности. Качественные энкодеры и надежные стопоры спасают и технику, и людей. При покупке готовой системы уточняйте спецификации отклика и частоты обновления входных данных из симулятора.
Где искать готовые решения и сообщества
Готовые платформы производят как небольшие фирмы, так и крупные производители тренажёров. Сообщества энтузиастов — отличный источник для обмена опытом, поиска проектов и готовых модулей. Форумы, группы в социальных сетях и специализированные конференции позволяют узнать о реальных кейсах и подводных камнях.
Если вы хотите начать с малого, посмотрите на модульные решения: готовые платформы под сиденье, расширяемые до полной платформы по мере роста бюджета. Это даёт возможность постепенно улучшать систему, не вкладывая всё сразу.
Заключение
Авиатренажер на подвижной платформе — это баланс механики, электроники и психофизиологии. Хорошая система не обязательно самая дорогая. Главное — понимать цель и подбирать компоненты в соответствии с задачей. Для тренировки — точность и управляемость, для аттракциона — впечатление и безопасность, для исследований — воспроизводимость и измеримость. Планируйте проект, проверяйте алгоритмы motion cueing и не экономьте на безопасности. Тогда платформа будет работать долго и приносить удовольствие, знания и реальную пользу.


Вам также может понравиться

Журки: Забавные создания, о которых вы не знали

Как очистить колесики кресла от волос: простые и эффективные способы
